机械设备行业深度:机器人硬件拆解四智能关节的控制与驱动-230719(17页)
行业研究
工业制造
2023-07-1917页新用户首篇研报专享优惠价
VIP会员可免费获取全部研报,开通VIP
报告摘要
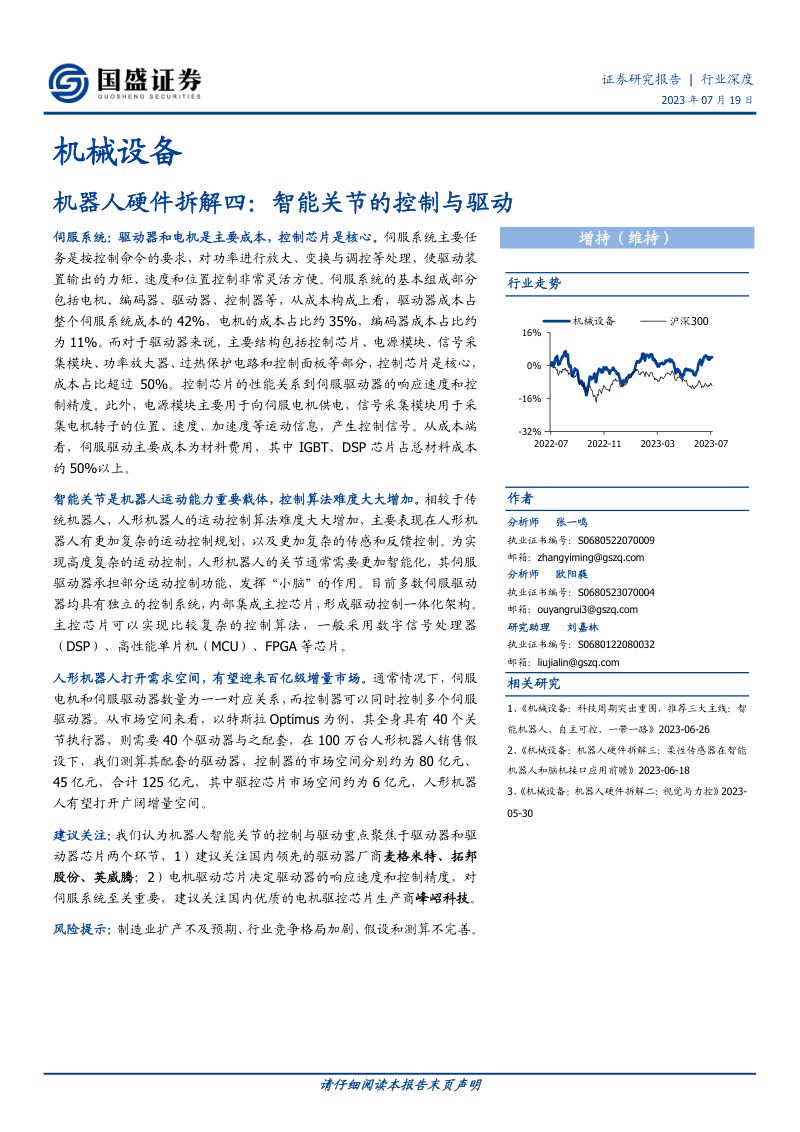
请仔细阅读本报告末页声明证券研究报告|行业深度2023年07月19日机械设备机器人硬件拆解四:智能关节的控制与驱动机器人硬件拆解四:智能关节的控制与驱动伺服系统:驱动器和电机是主要成本,控制芯片是核心。伺服系统主要任务是按控制命令的要求,对功率进行放大、变换与调控等处理,使驱动装置输出的力矩、速度和位置控制非常灵活方便。伺服系统的基本组成部分包括电机、编码器、驱动器、控制器等,从成本构成上看,驱动器成本占整个伺服系统成本的42%,电机的成本占比约35%,编码器成本占比约为11%。而对于驱动器来说,主要结构包括控制芯片、电源模块、信号采集模块、功率放大器、过热保护电路和控制面板等部分,控制芯片是核心,成本占比超过50%。控制芯片的性能关系到伺服驱动器的响应速度和控制精度。此外,电源模块主要用于向伺服电机供电,信号采集模块用于采集电机转子的位置、速度、加速度等运动信息,产生控制信号。从成本端看,伺服驱动主要成本为材料费用,其中IGBT、DSP芯片占总材料成本的50%以上。
解锁剩余 14 页完整内容
浏览 2